
Zdravím rodiče zličínských programátorů,
před podzimními prázdninami malá ochutnávka z tématu čtvrté lekce.
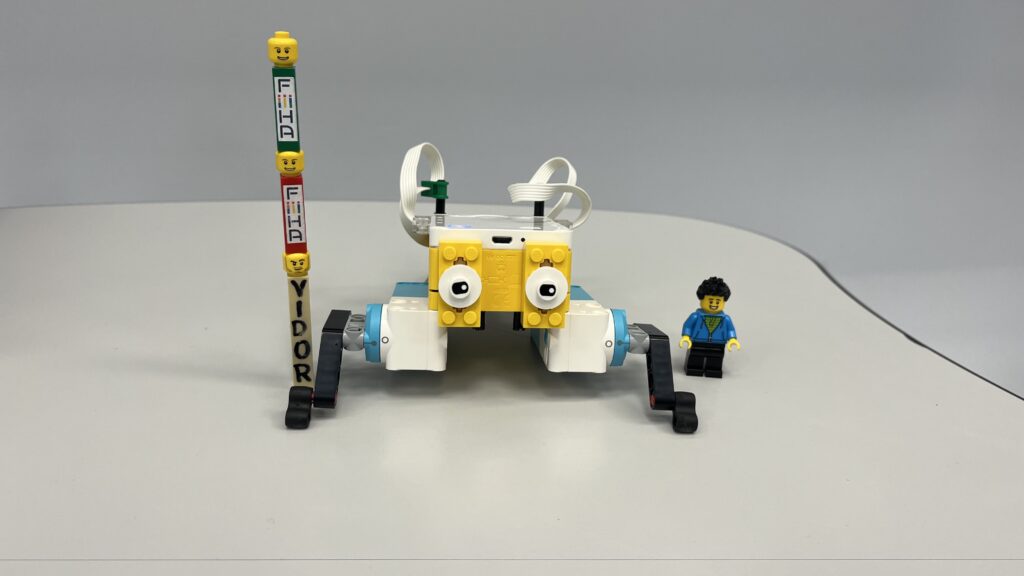
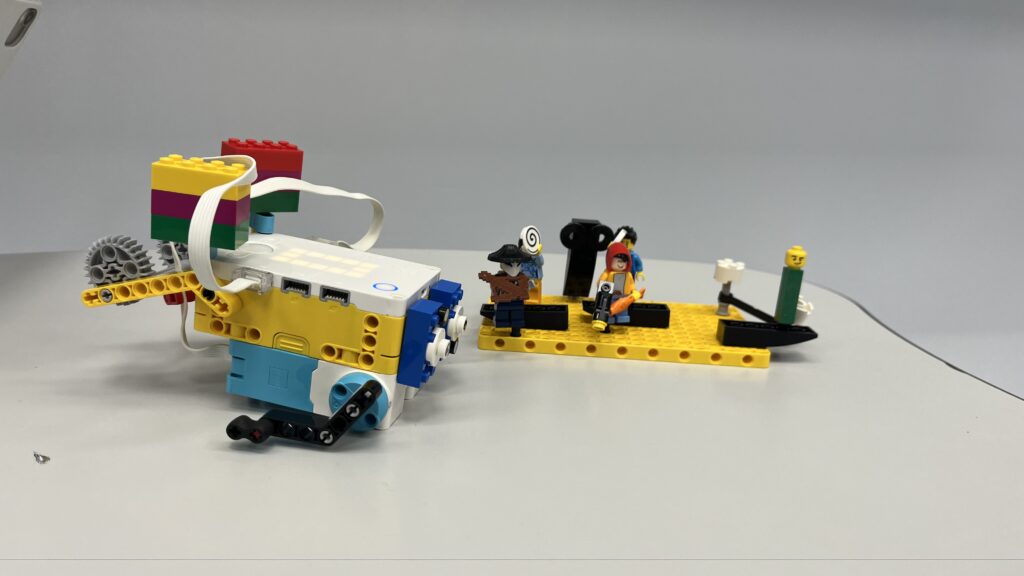
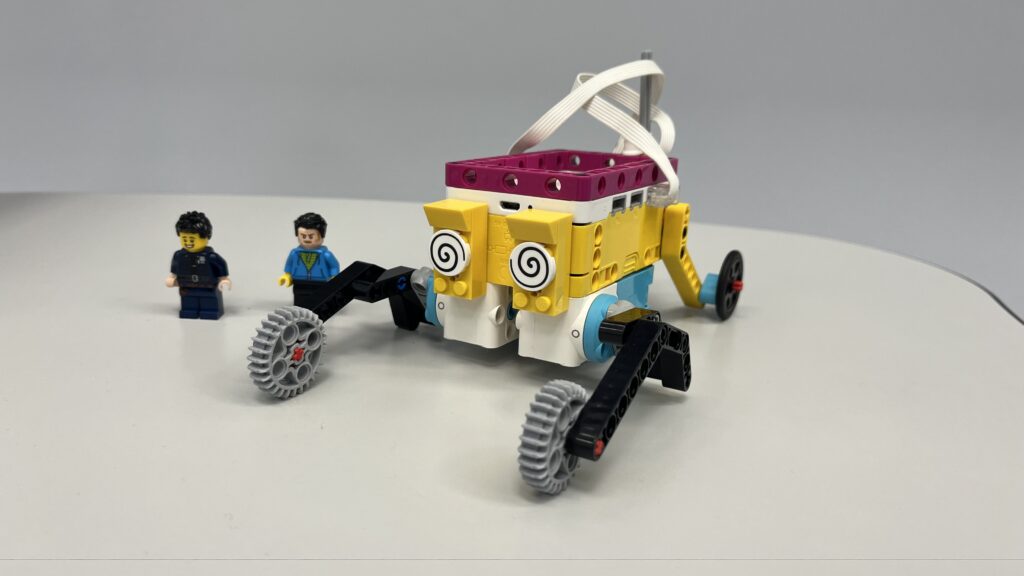
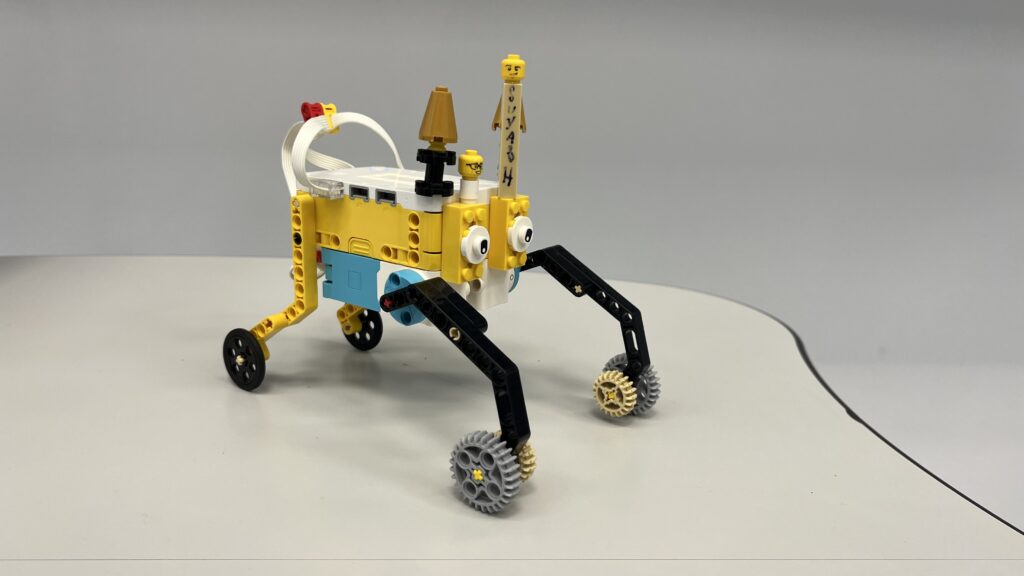
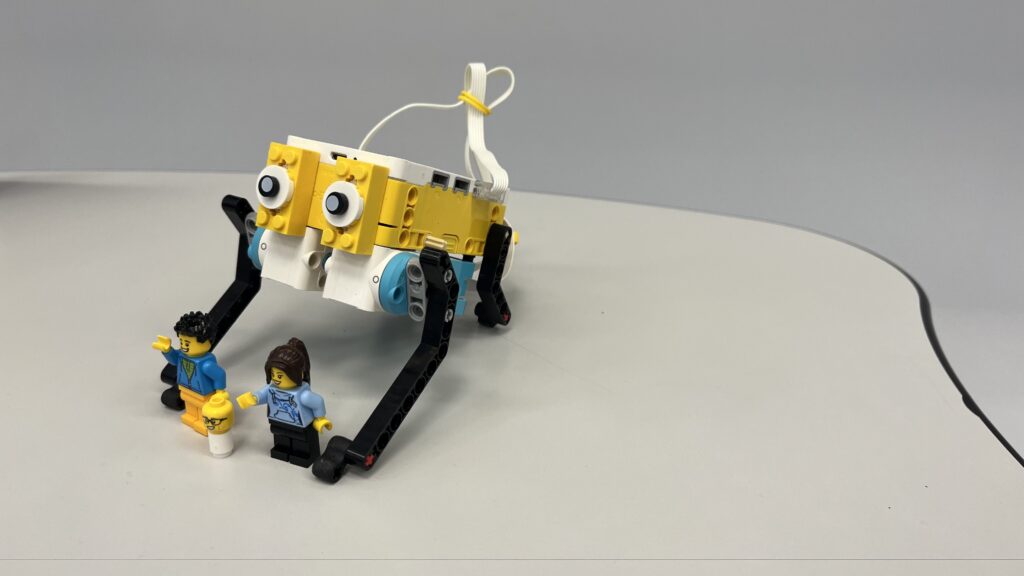
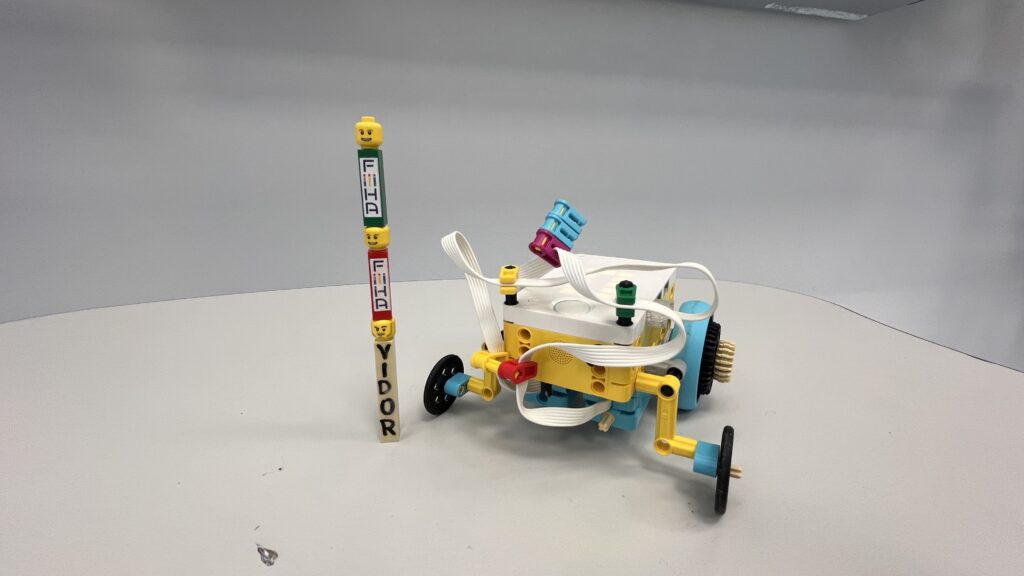
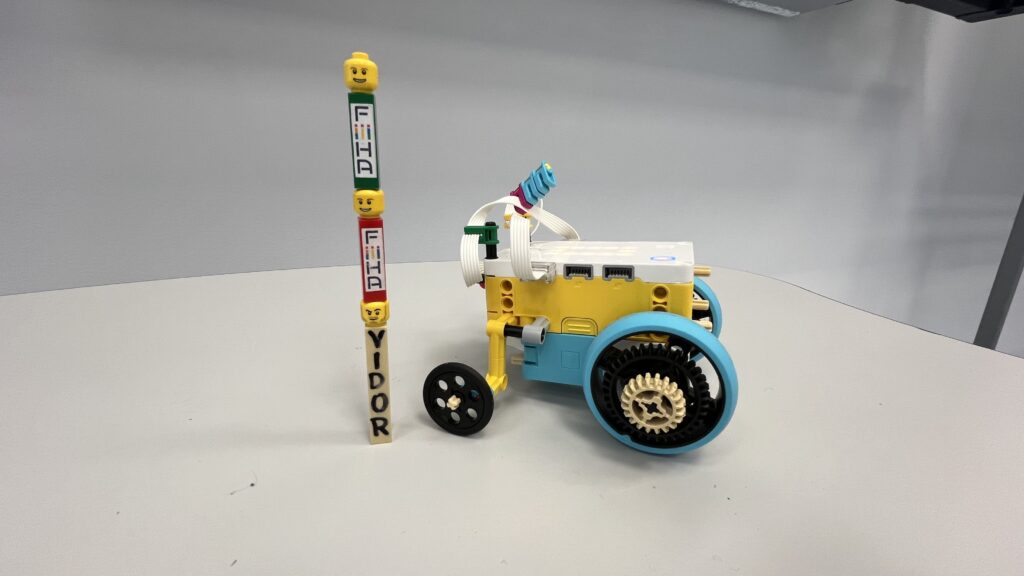
Na čtvrté lekci bylo téma KOBYLKA. Jednalo se o robota, který pomocí motorů a na nich připojených ,,nožek,, byl schopen pohybu dopředu. Na samotném těle robota, na HUBu, byl naprogramován odpočet než se začala kobylka pohybovat. Návrh nohou byl velmi jednoduchý a pohyb by se dal hodnotit jako primitivní. Proto jsme si dali za úkol vymyslet nový prototyp skákacích nohou, aby kobylka byla schopná překonat překážku. Překážkou se stala Lego® kostička 2×3. Na nový prototyp byla podmínka, že se nesmí použít kola napojená na motory😁. Nakonec se kola povolila do konstrukce podpěrných nohou.
Při testování prototypů nohou jsme naráželi na problém, kdy tělo kobylky se otáčelo o 360 stupňů mezi dvěma motory. Díky tomu jsme si mohli připomenout a zopakovat, proč se to děje a jak tomu zabránit pomocí stabilizačního prvku. 👍
Klobouk dolů, kolik energie děti do práce vložily a jakého skvělého výsledku dosáhly. Každé zpracování bylo originálem – v konstrukci, v programu, ve výsledném pohybu robota. To musíte ohodnotit z fotek.
ORIGINÁLNÍ ROBOT
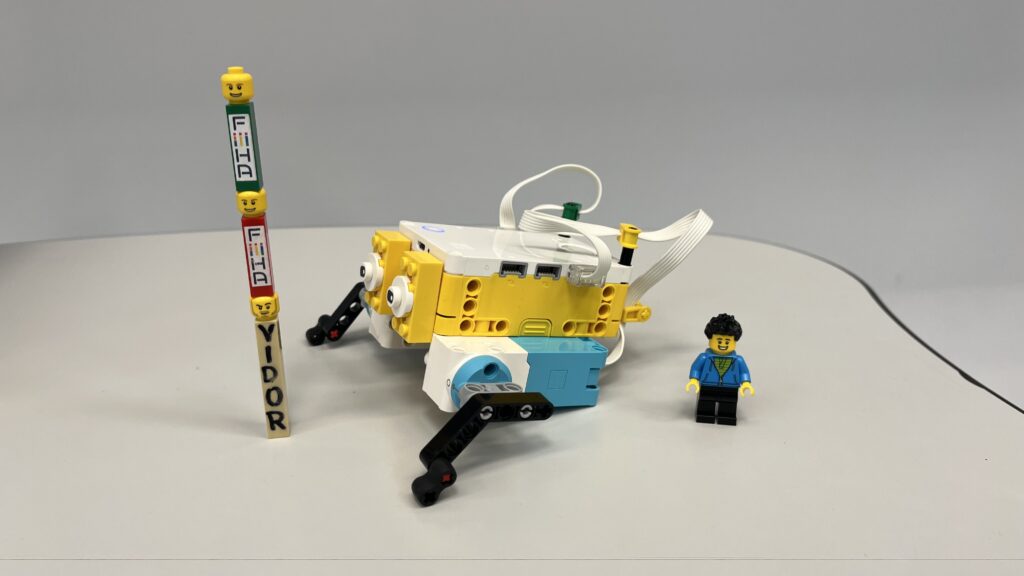
PROTOTYPY
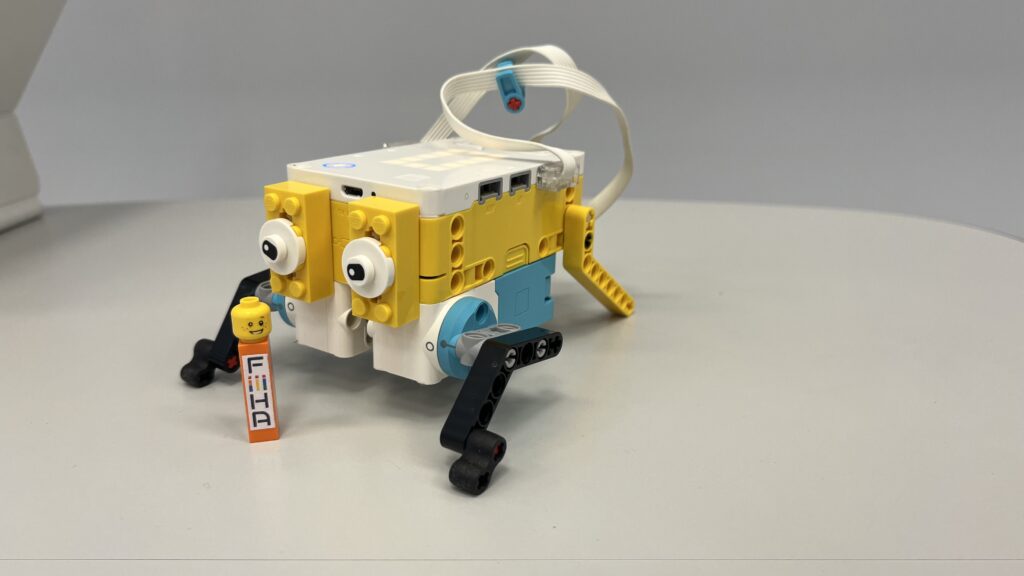
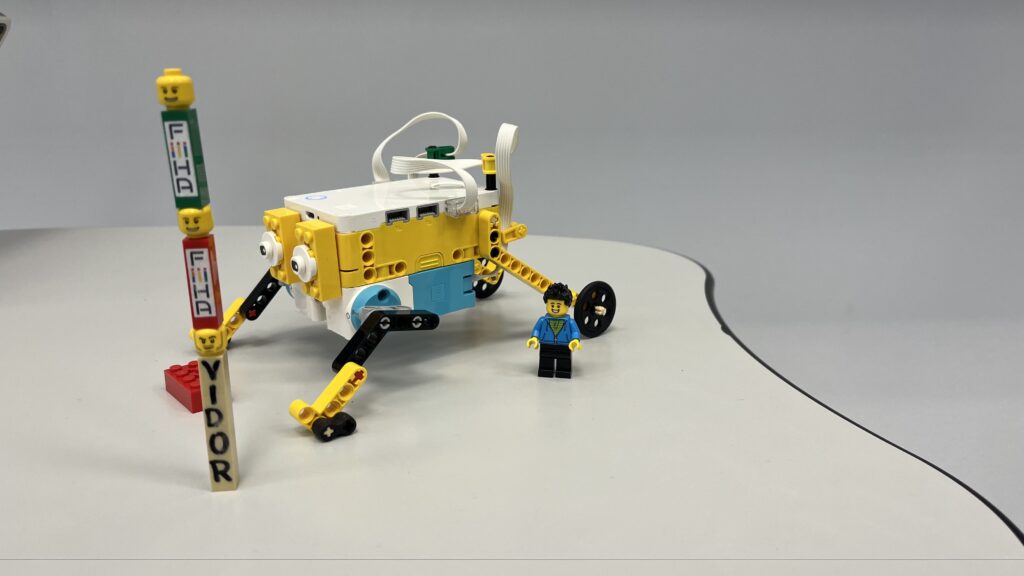
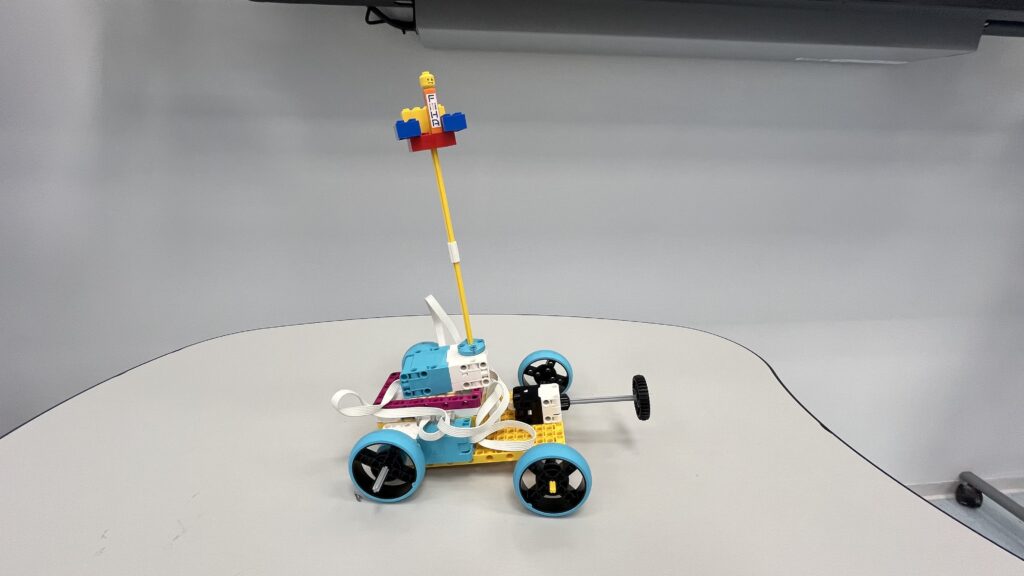
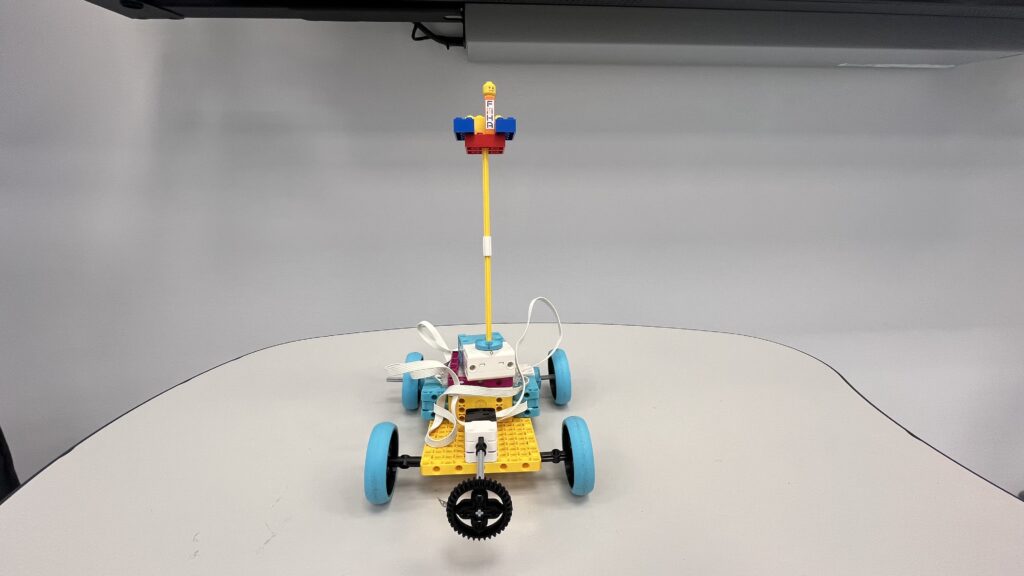
Těm nejrychlejším se povedlo přestavět kobylku na auto, do kterého připojili další el. komponenty. Stavbě museli také přizpůsobit program, aby robot byl plně funkční. Velká pochvala Anetce a Vidorkovi. 🥇
Krásné podzimní prázdniny.
Hanka Vítková
lektor kroužku Lego® robotika
