
Zdravím všechny rodiče,
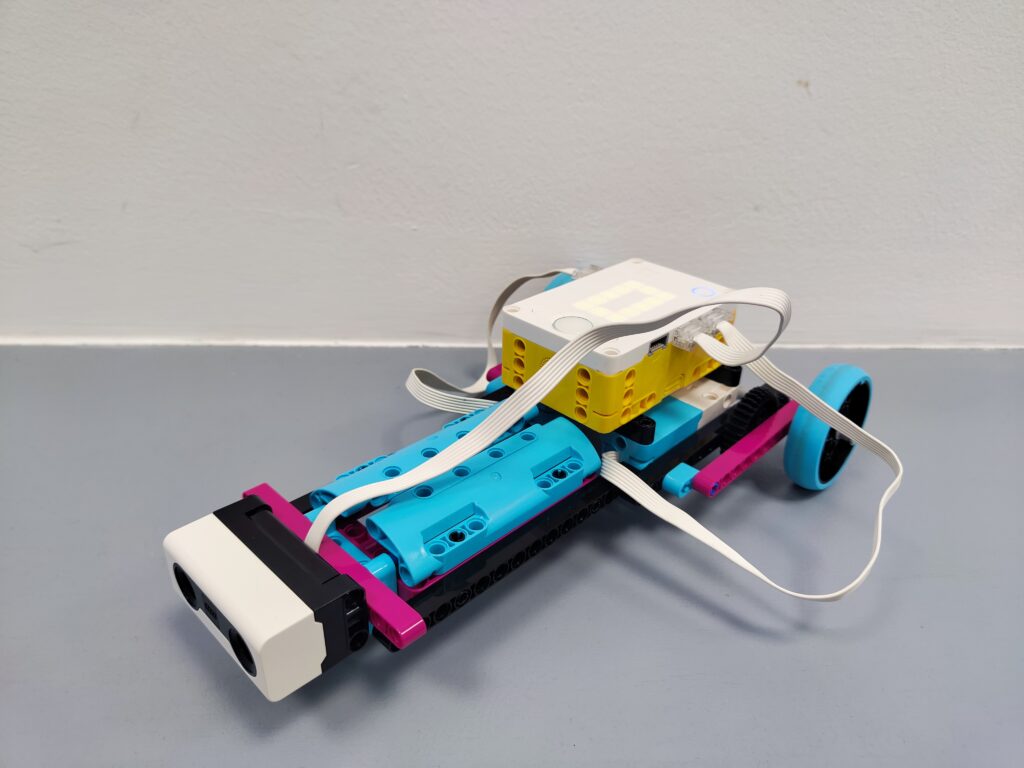
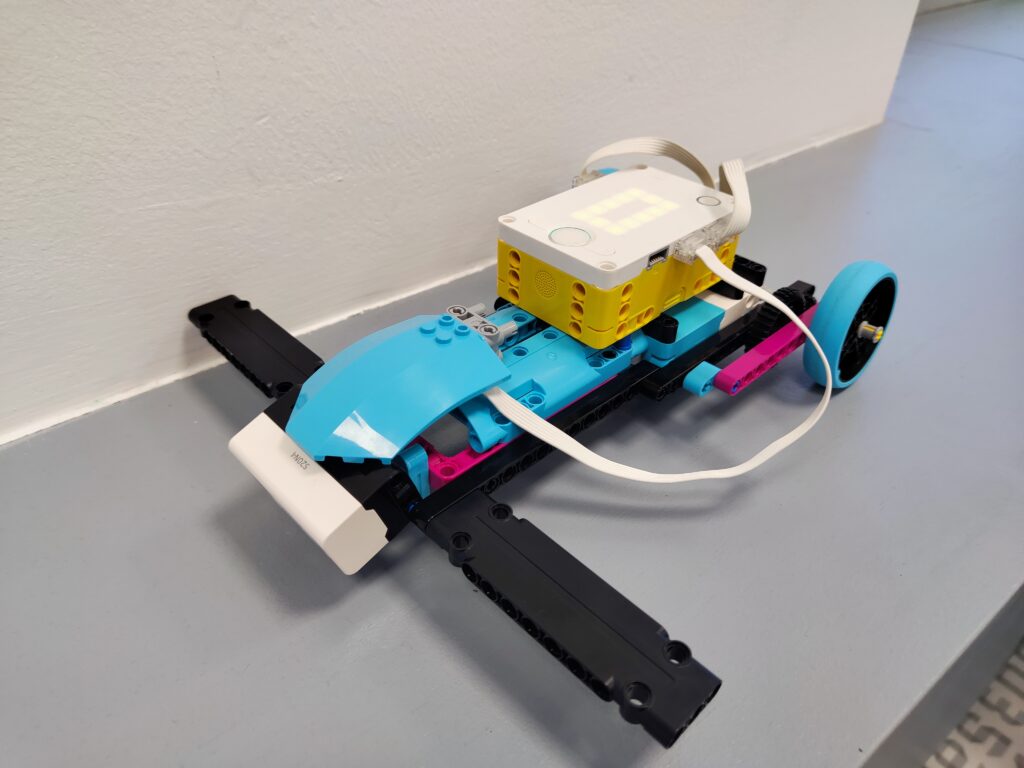
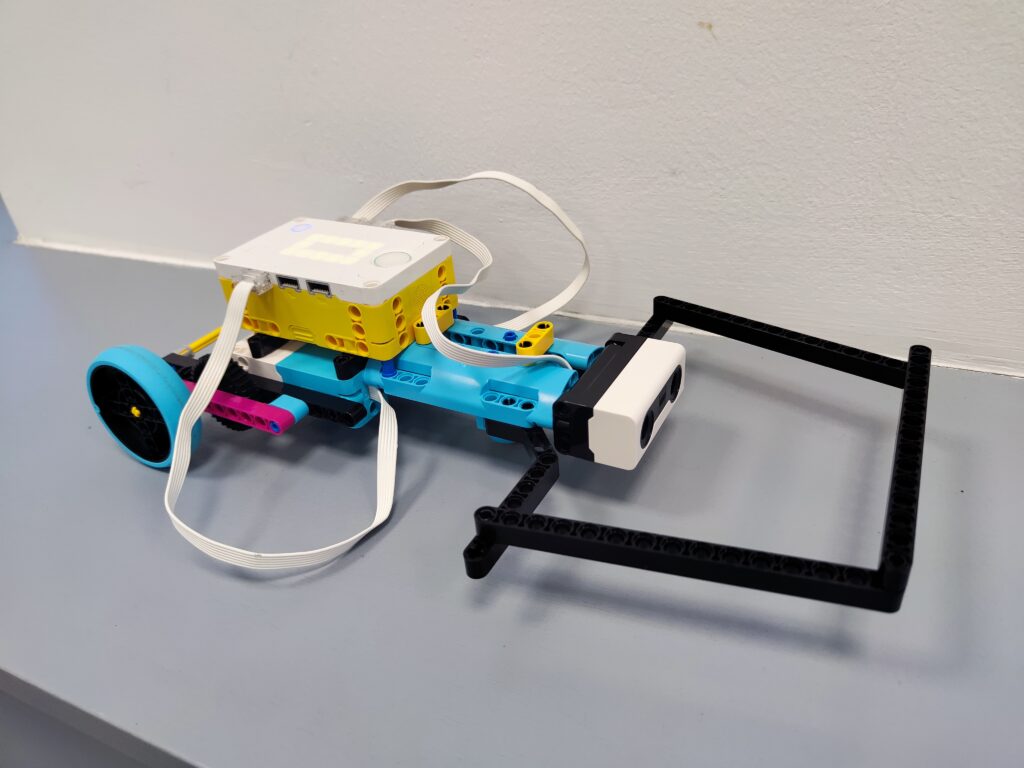
dnešní lekci jsme pojali trochu netradičně. Žáci v roli konstruktérů měli za úkol postavit formuli podle obrázku, který jsem jim rozkopíroval do počítačů. Nejdůležitější bylo správně dodržet konstrukci motorů, připevnit hnací kola a na přední část vozidla přidat optický (vzdálenostní) senzor, který bude autíčko „vidět“ překážky.
Po dokončení stavby jsme se seznámili s dnešním úkolem: formulí se rozjet určitou rychlostí, zastavit před překážkou a následně couvnout. Program jsme si společně se žáky napsali krok za krokem, aby každý pochopil jednotlivé části kódu. Pro procvičení logického myšlení jsem do programu úmyslně přidal dvě chyby, které si žáci sami museli najít a opravit. Většina z nich to zvládla bez mé pomoci, což je velmi potěšilo a ukazuje, že dokázali aktivně řešit problémy v kódu.
Na tabuli jsme si ukázali kód a vysvětlili hlavní prvky:
- cyklus
while Truepro opakování chování, - podmínky
if / elsepro rozhodování robota, - použití motorů A a B pro pohyb dopředu/dozadu a motoru C pro případné zatáčení,
- zápis textu na LED matici hubu, aby bylo vidět, co robot právě dělá.
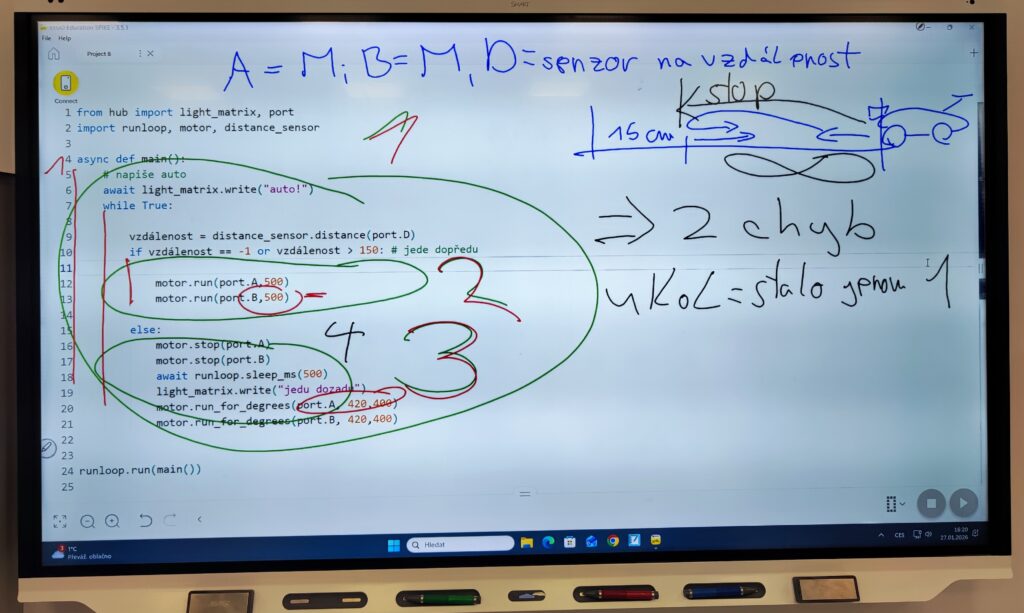
Vzhledem k omezenému času jsme se dostali do fáze, kdy formule dokázala spolehlivě zastavit před překážkou a couvnout. Na tabuli si žáci také poznamenali, jak měřit vzdálenost, rychlosti motorů a správné úhly pro couvání a zatáčení – tyto vizuální poznámky jim pomáhají lépe pochopit souvislosti mezi kódem a pohybem robota.
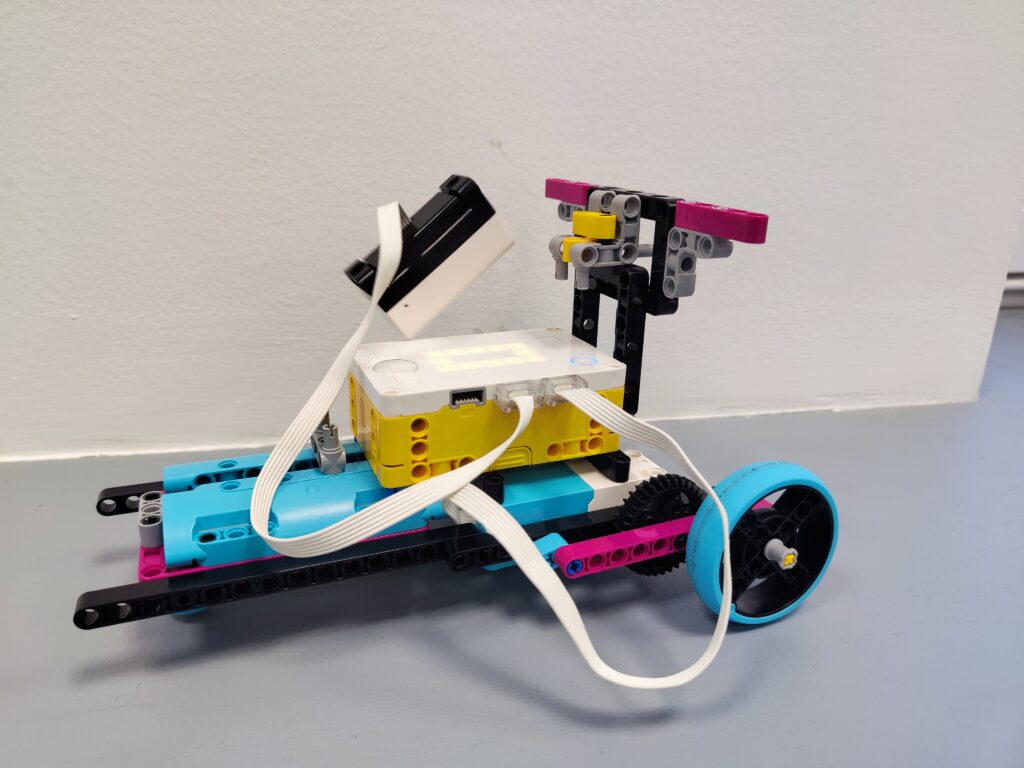
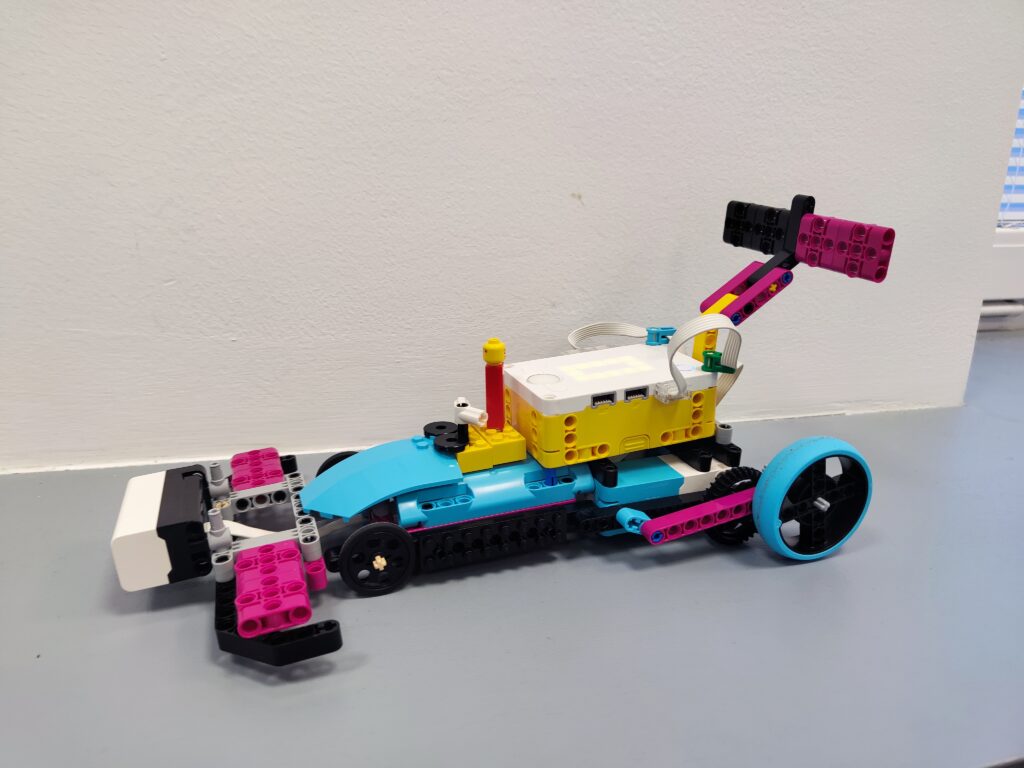
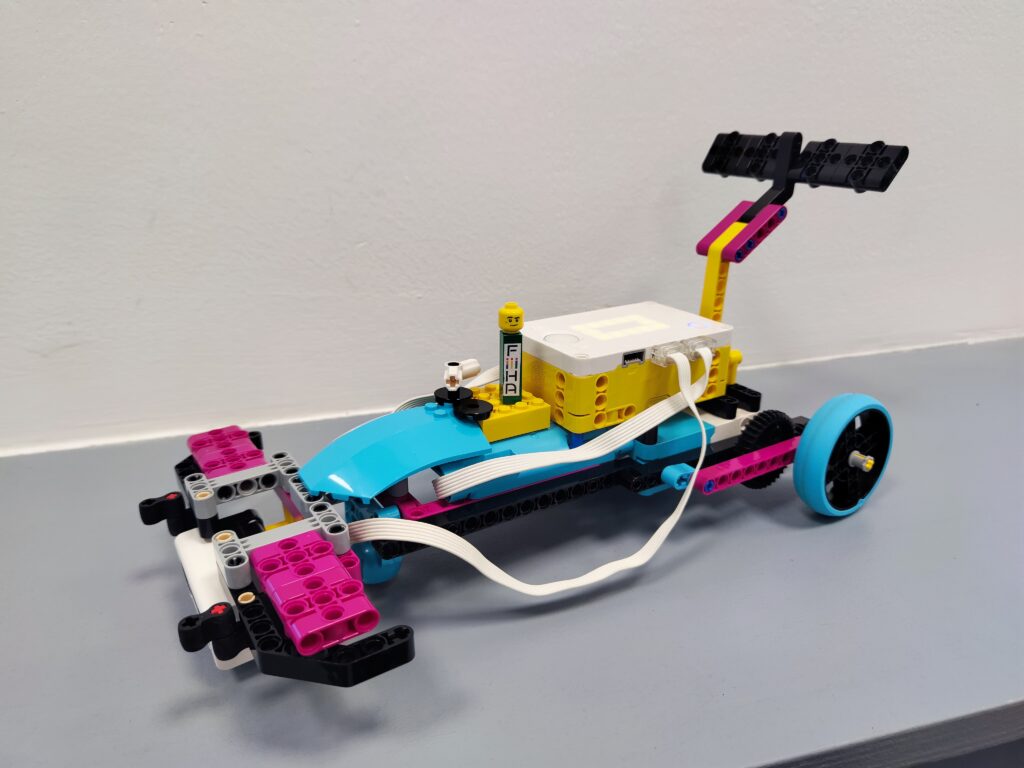
Příští lekce dne 4. 2. 2026,bude prodloužená do 18:00 a bude počítána jako dvojlekce, abychom mohli postavit a naprogramovat náročnější a zajímavějšího robota, který bude kombinovat více senzorů a složitější pohybové sekvence.
Přeji Vám hezký den.
Martin Vincenc
lektor kroužku Lego® robotika
