
Zdravím všechny rodiče,
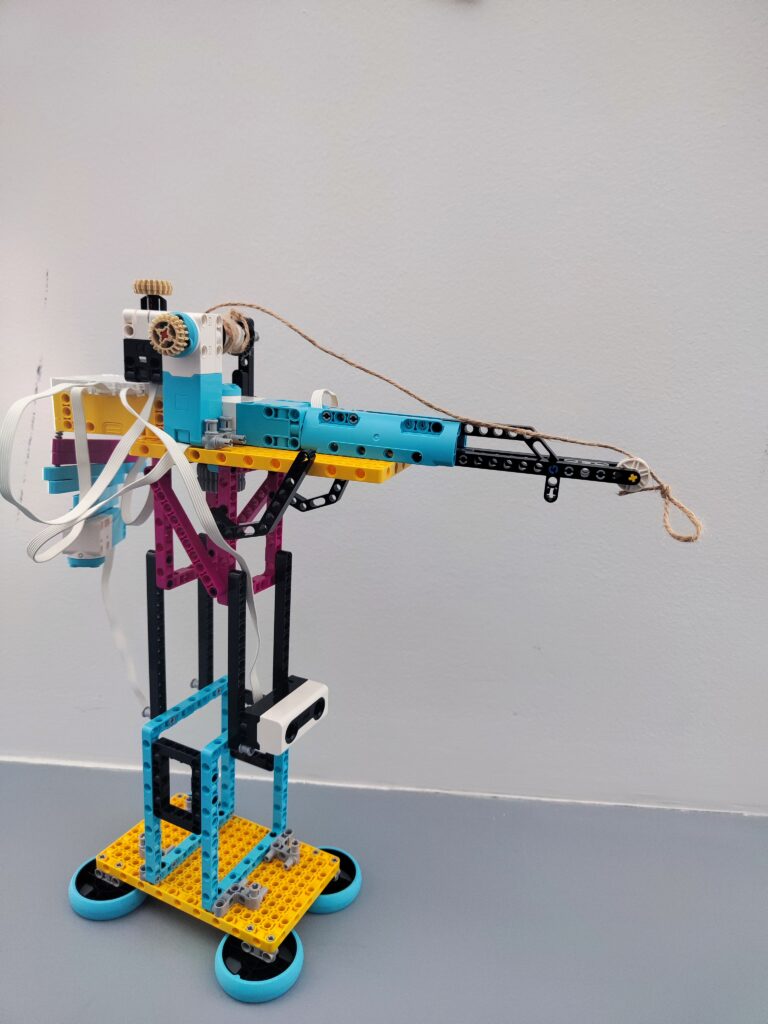
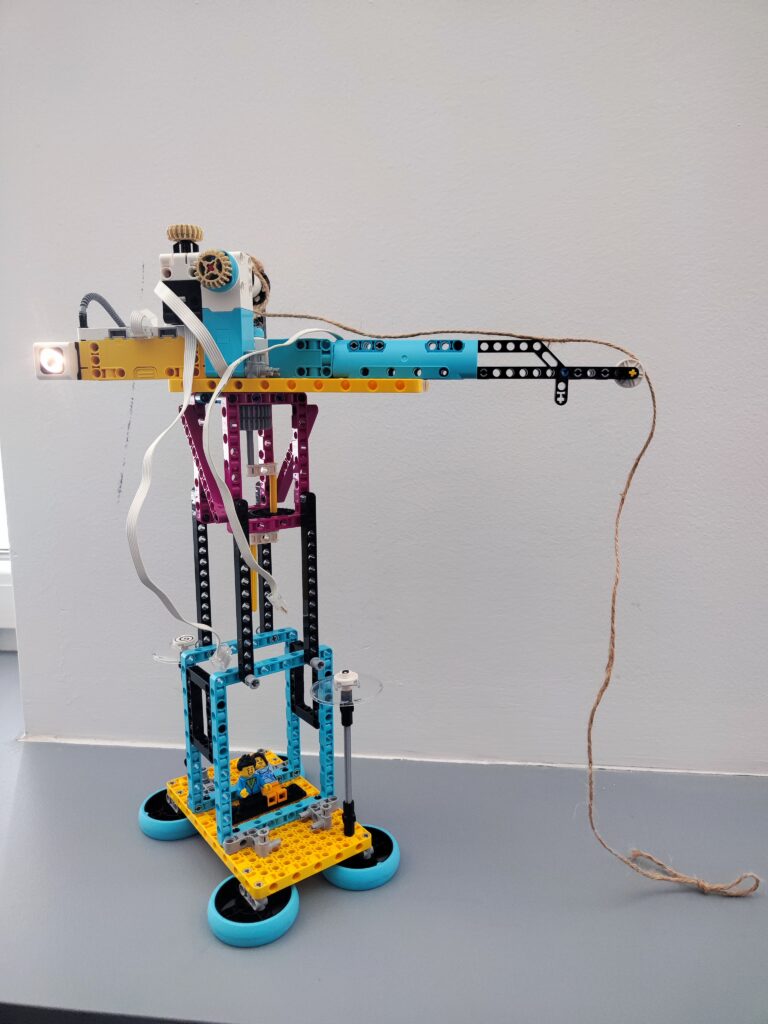
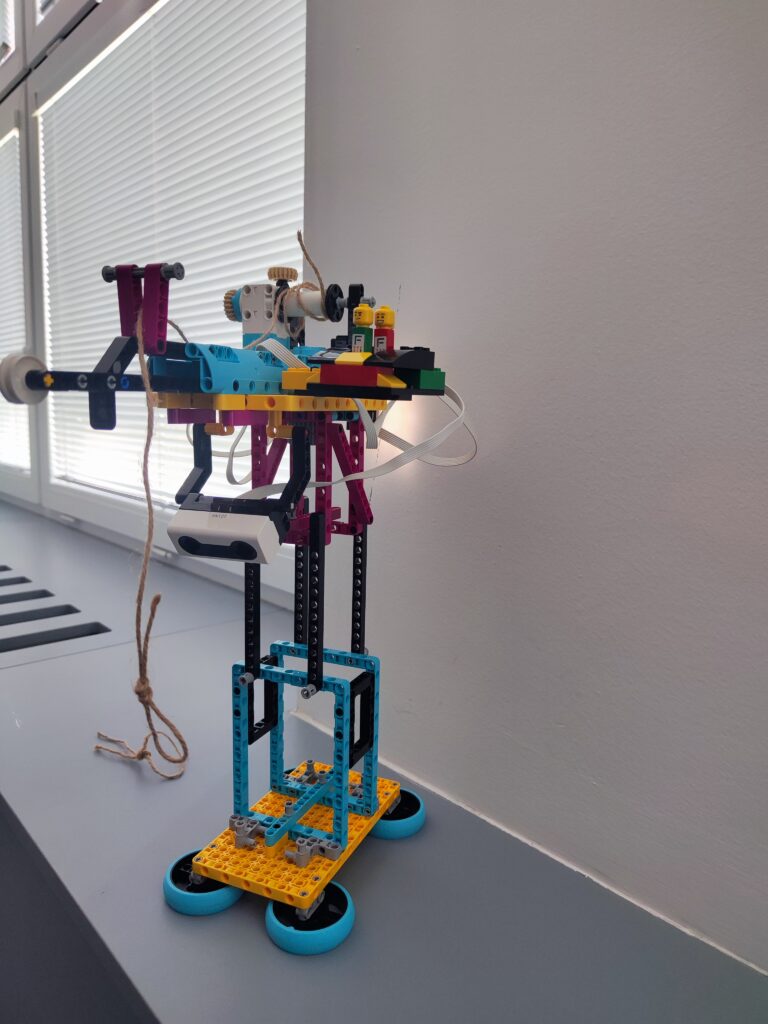
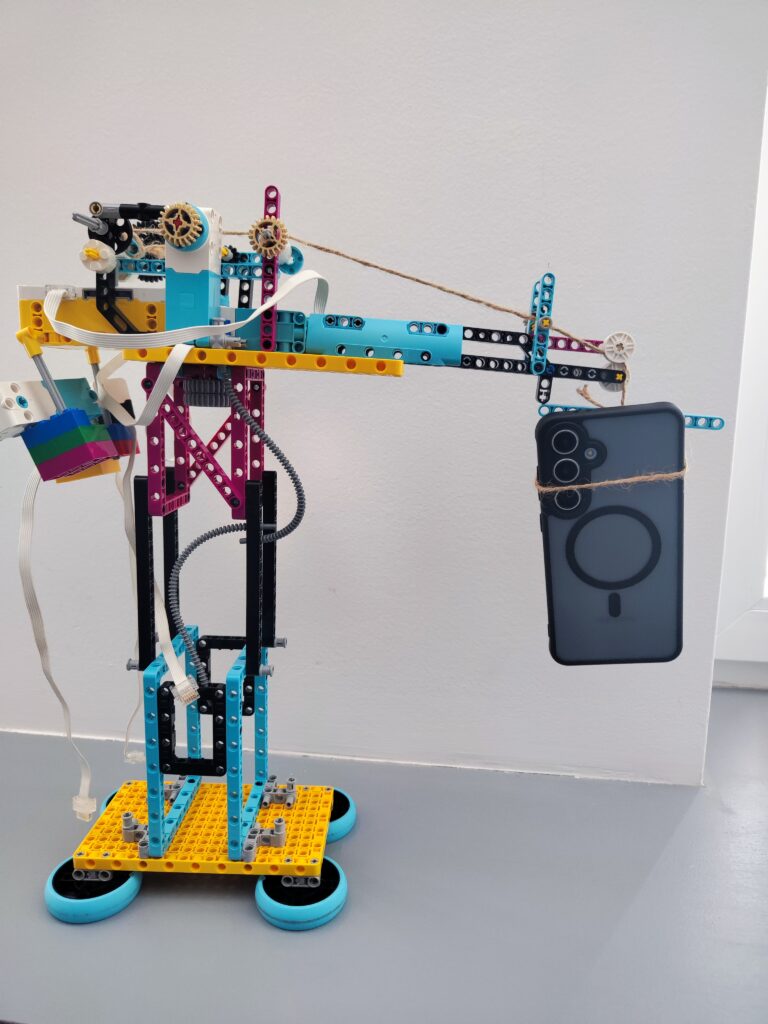
na dnešní lekci jsme si postavili velký funkční jeřáb a následně ho postupně vylepšovali pomocí senzorů a programování v Pythonu.
Po dokončení konstrukce dostali žáci za úkol upravit základ programu tak, aby jeřáb reagoval na optický senzor rozpoznávající barvy. Pomocí barevných kostiček pak dokázali ovládat jednotlivé pohyby jeřábu – například otáčení doprava a doleva nebo spouštění a vytahování navijáku.
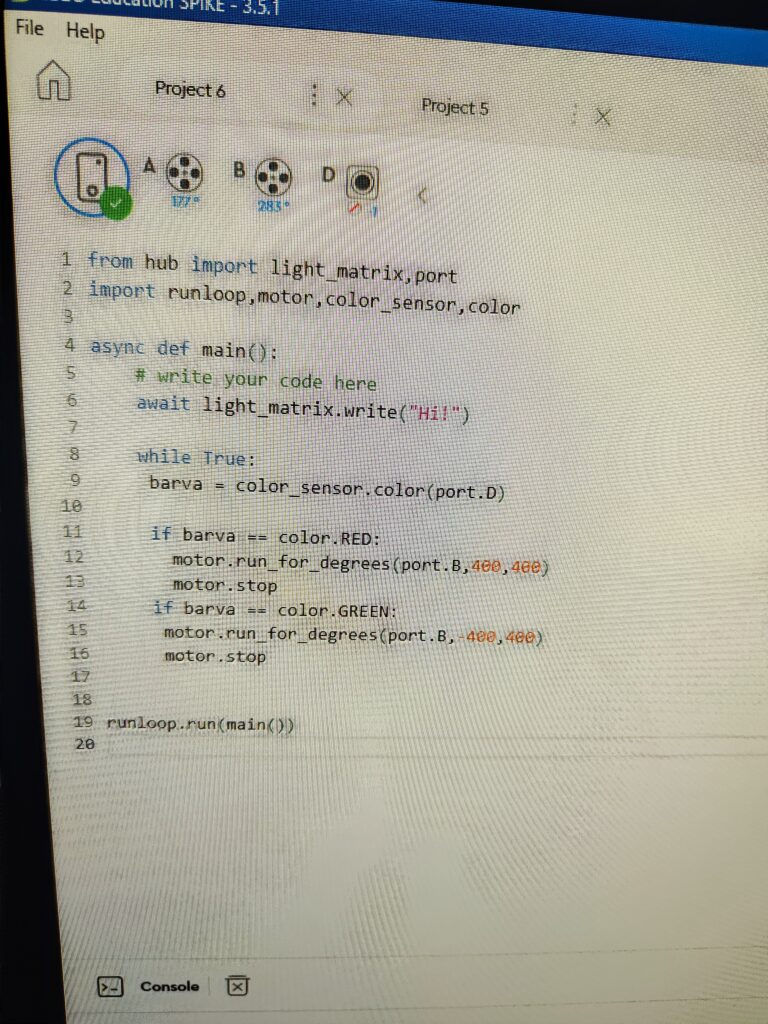
Na tabuli jsem jim tentokrát připravil pouze starší návrh programu, který ale nebyl dokončený pro dnešní úkol. Děti tak musely samostatně přemýšlet, jak program upravit, doplnit nové podmínky IF a propojit senzory s pohybem motorů tak, aby jeřáb reagoval správně podle barev a vzdálenosti.
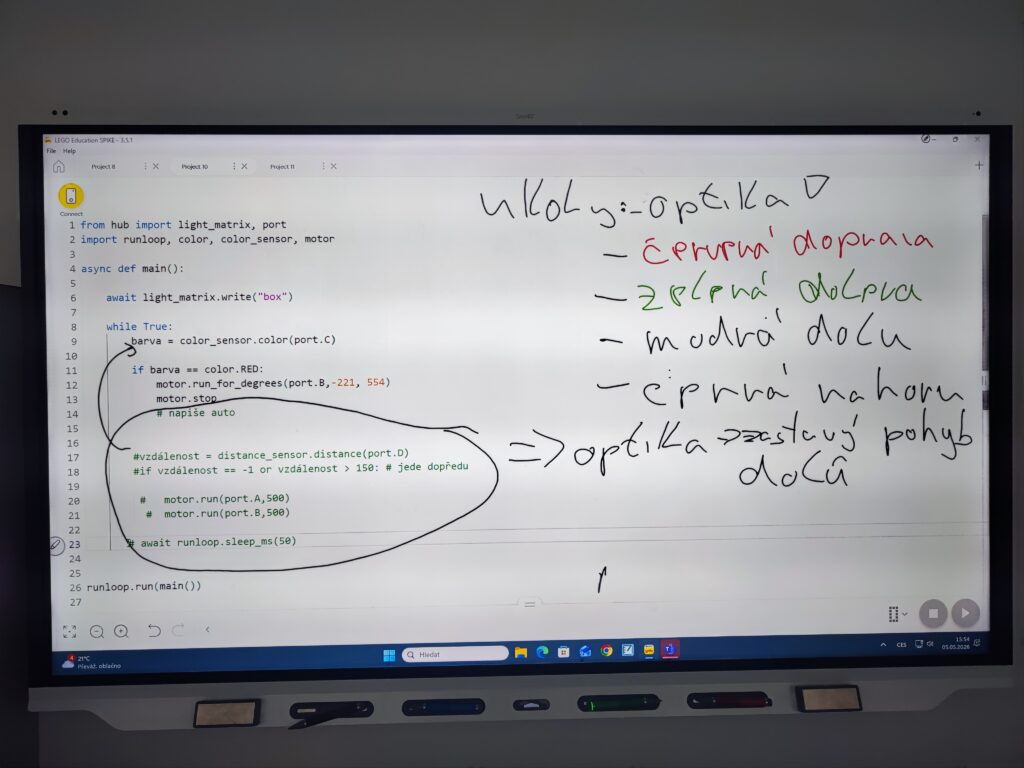
Pokročilejší konstruktéři následně zapojili také senzor vzdálenosti. Díky němu se naviják dokázal automaticky zastavit v požadované výšce nebo reagovat na překážku pod sebou. Děti si tak prakticky vyzkoušely, jak roboti vnímají okolní prostředí a rozhodují se podle dat ze senzorů.
Během programování žáci upravovali již existující kód, testovali jednotlivé části programu a sami hledali způsoby, jak vše propojit dohromady. Velmi mě potěšilo, že většina z nich už zvládá základní orientaci v Pythonu opravdu samostatně a dokáže logicky přemýšlet nad tím, jak má robot reagovat v různých situacích.
Na závěr lekce jsme jeřáb také testovali pod zátěží a zkoušeli, co všechno konstrukce unese a zvládne.
Musím děti pochválit — dnešní hodina už nebyla jen o stavění, ale hlavně o skutečném propojení mechaniky, logiky a programování.
budu se těšit na poslední lekci a to 12.5.2026
Přeji Vám hezký den.
Martin Vincenc
lektor kroužku Lego® robotika
