
Zdravím rodiče zličínských programátorů,
tématem dnešní lekce byla MECHANICKÁ RUKA.
,,Joooo … To už jsme dělali?!?“ Pravda pravdoucí. Připomněli jsme si princip mechanické ruky a její využití v reálném životě. Tentokrát byla techničtějšího vzhledu s jiným způsobem ovládání.
Mechanická ruka v našem podání měla dvě varianty. Obě jsme prakticky zkoušeli, jak fungují. Bylo snadnější si poté říci, jaké jsou výhody, nevýhody různým konstrukcí ,,čelistí,, mechanické ruky. Také jsme odvodili, jaký vliv má tvar předmětu, jeho hmotnost, typ povrchu (kluzký, hrubý, nepravidelný atd.) na efektivní funkčnost mechanické ruky. Byla to zase fuška 😉.
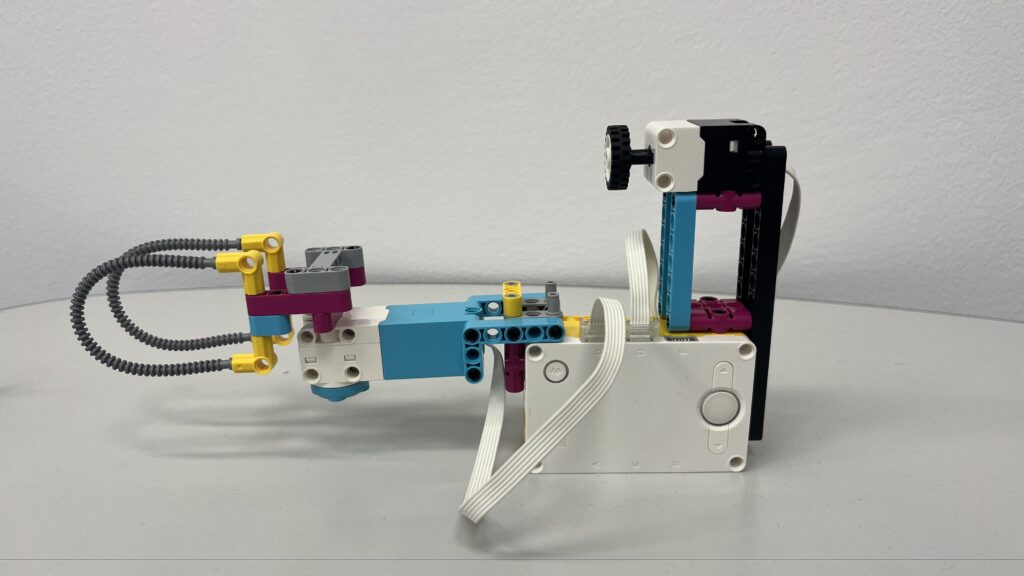
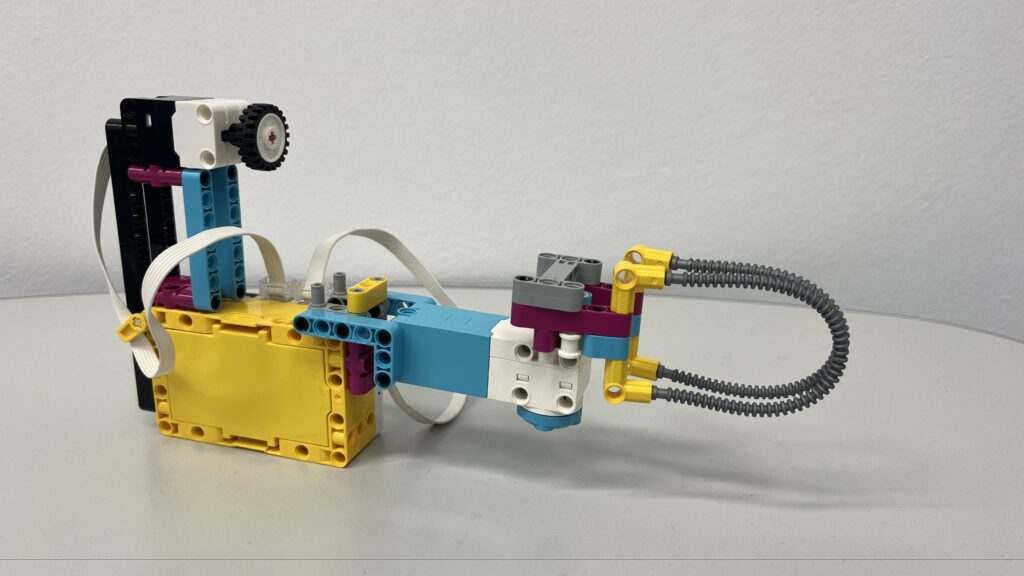
MECHANICKÁ RUKA Č.1
Rukojeť ovládaná joystickem na základě různé síly stisku. Čelisti tvořily 2 pružné ohnuté bužírky do písmene U. Úkolem bylo přenést dřevěnou paletku, pojistku, matičku, plastový válec nebo hřebík.
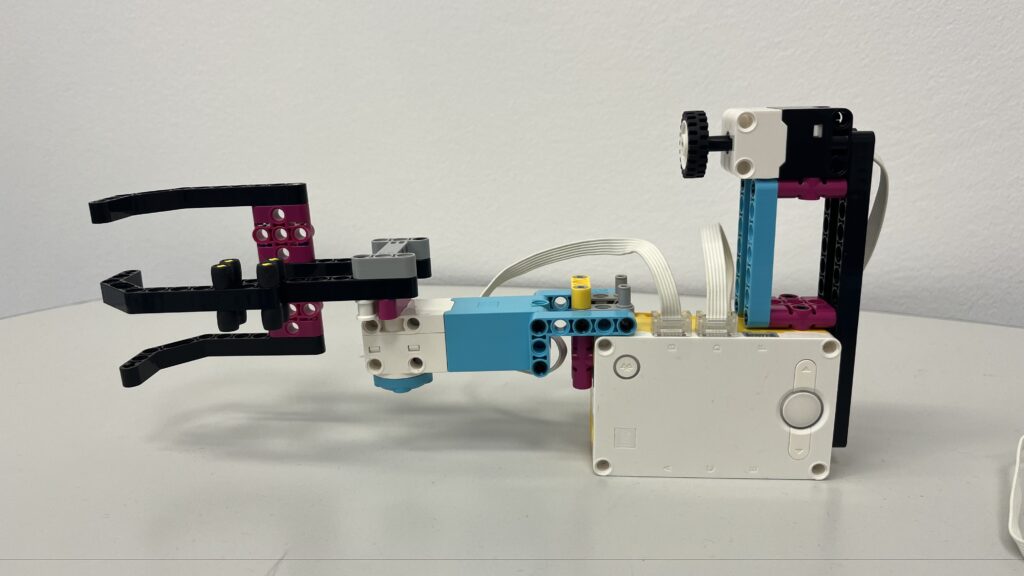
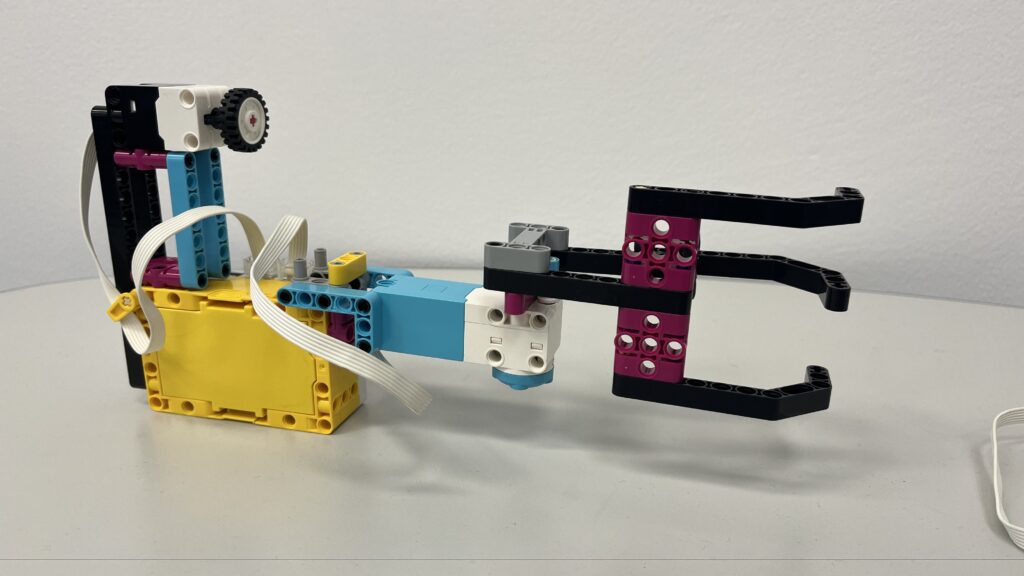
MECHANICKÁ RUKA Č.2
Stejná konstrukce rukojeti. Změna v čelistech ruky. Tentokrát se čelisti skládaly z pevných, zahnutých Lego® kostiček, které nám připomínaly lidské prsty. Opět se zvedali stejné předměty jako v prvním případě.
DOKUMENTACE PŘENÁŠENÝCH PŘEDMĚTŮ
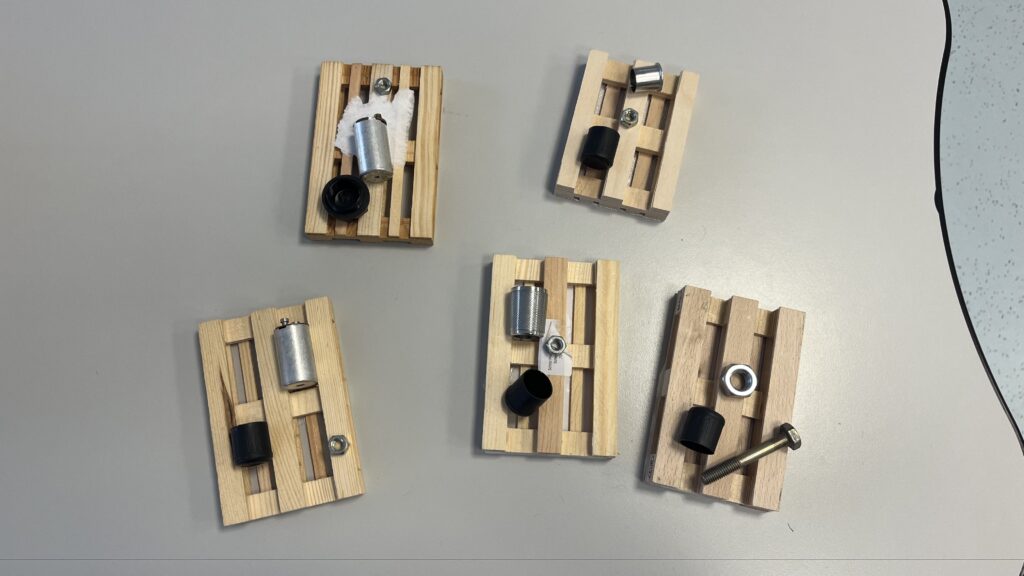
Všichni mechanickou ruku postavili a s vervou se snažili přenést všechny předměty ze základní sady.
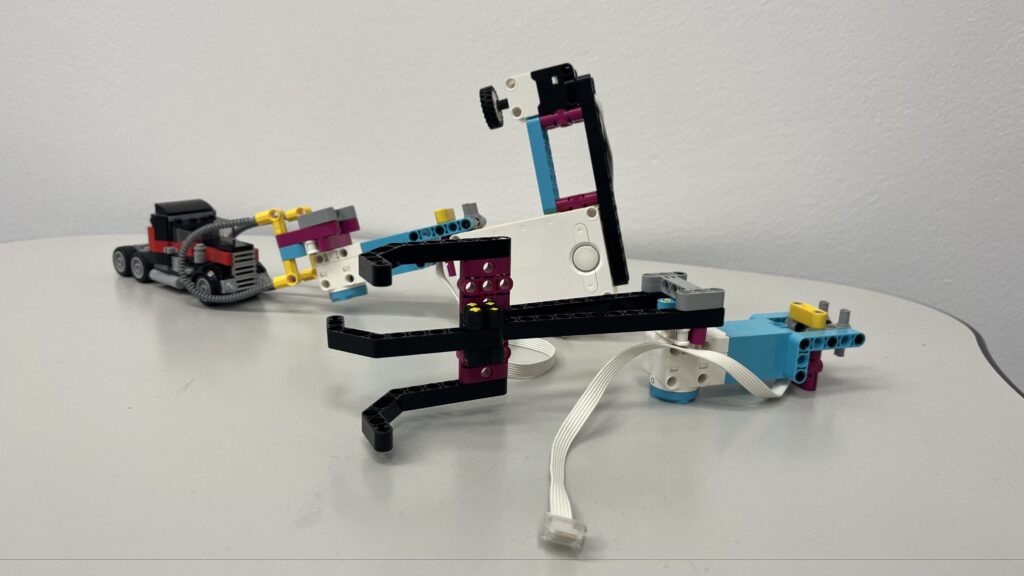
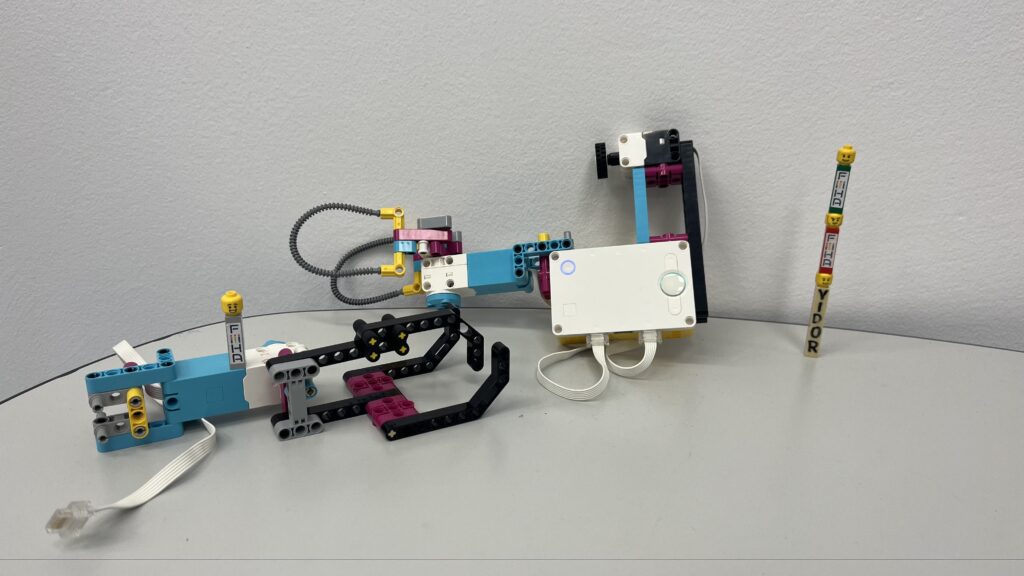
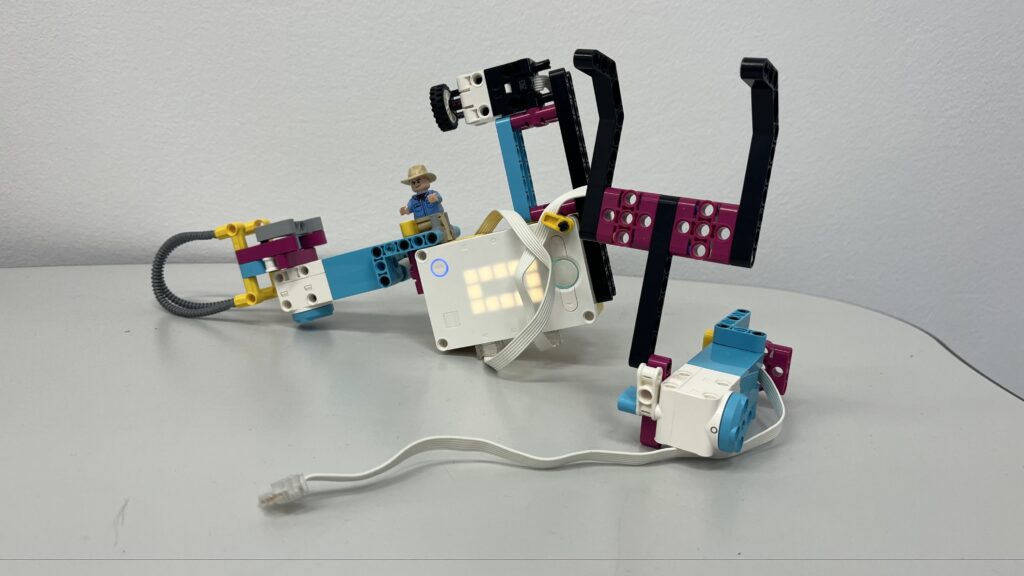
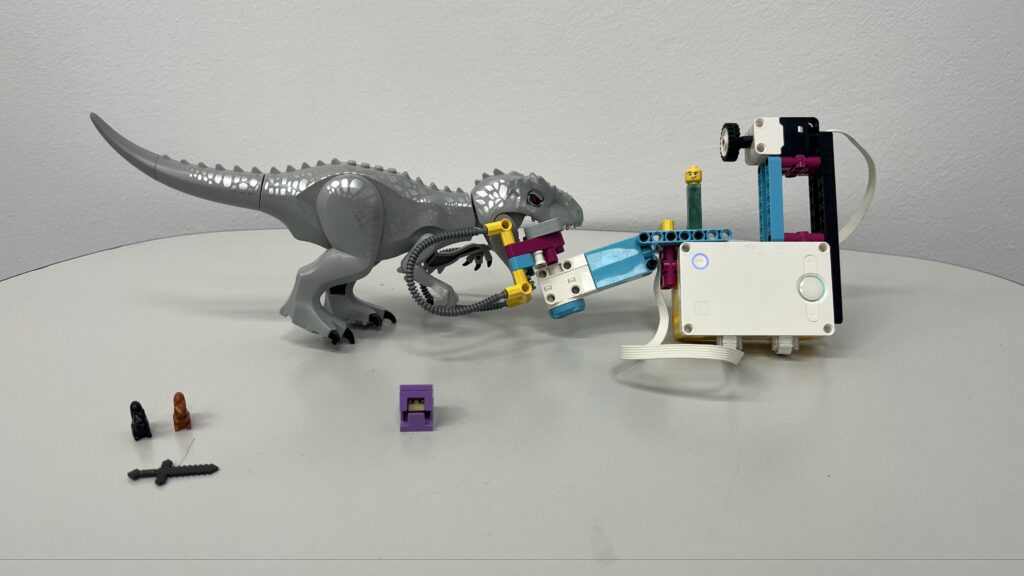
Výzvou pro všechny byly bonusové předměty na přenášení z jednoho místa na druhé. Byly specifičtější svým tvarem, křehkostí a hmotnosti.
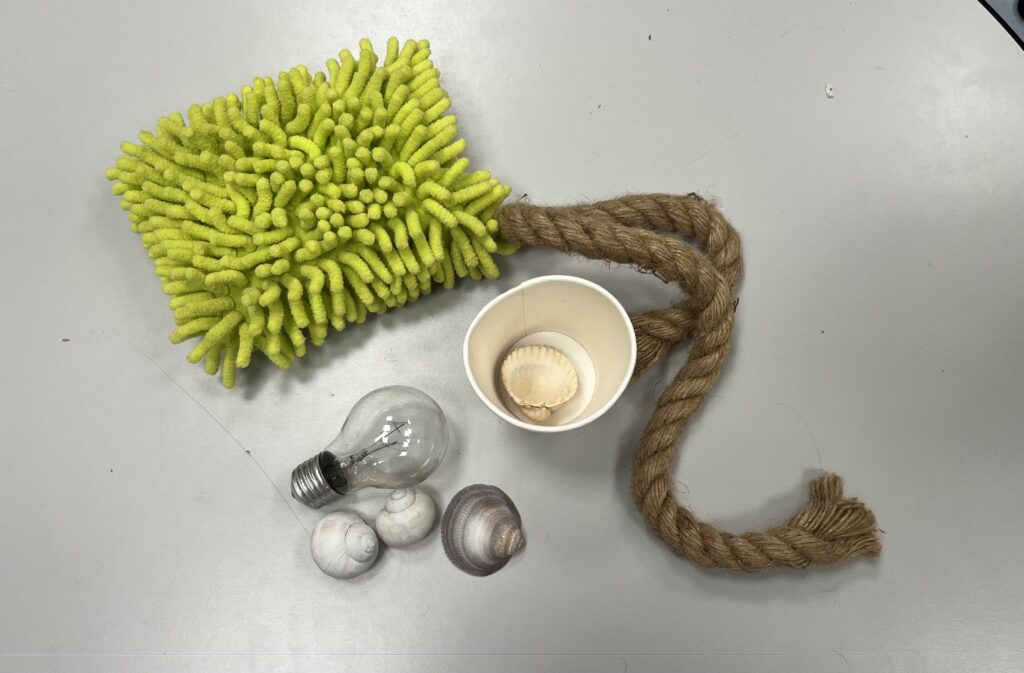
Nezvládla jsem vyfotit všechny zdařilé pokusy a že jich bylo. Nemám žádné pochybnosti o šikovnosti dětí ve skupině. Proto se nic nerozbilo a dobře to dopadlo. BRAVO KAMARÁDI !!!
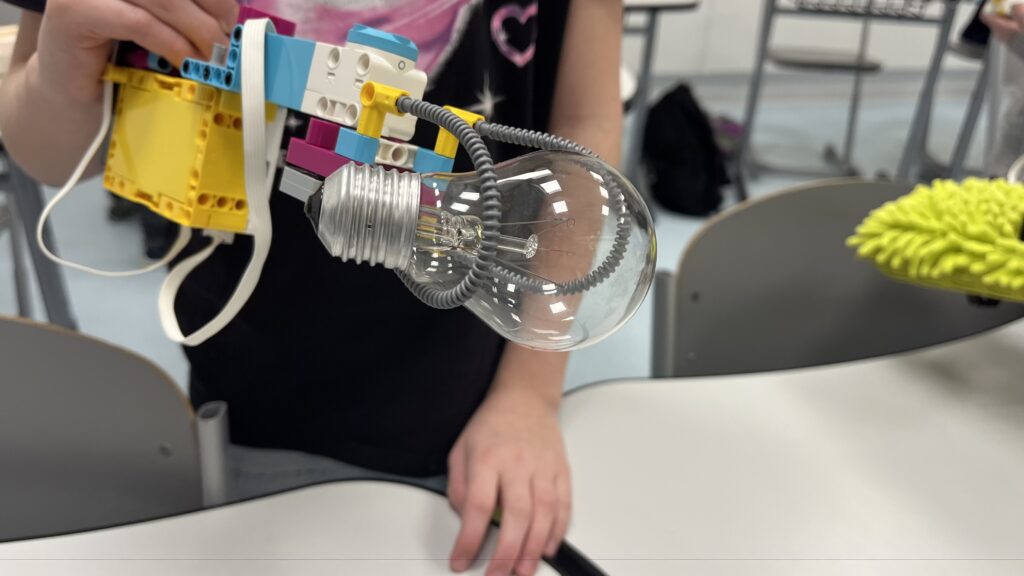
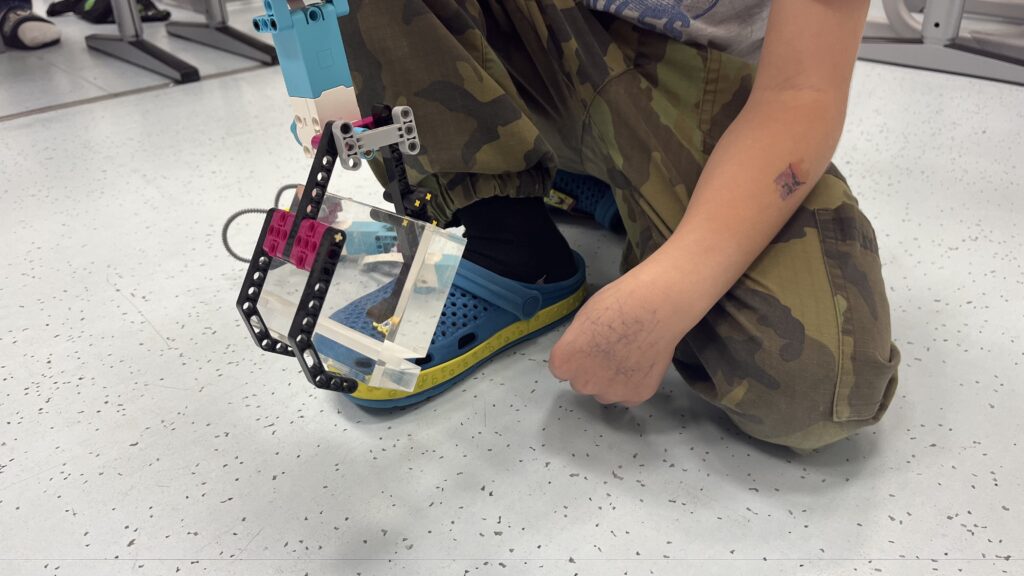
Těším se na další lekci.
Hanka Vítková
lektor kroužku Lego® robotika
