
Dobrý den všem rodičům,
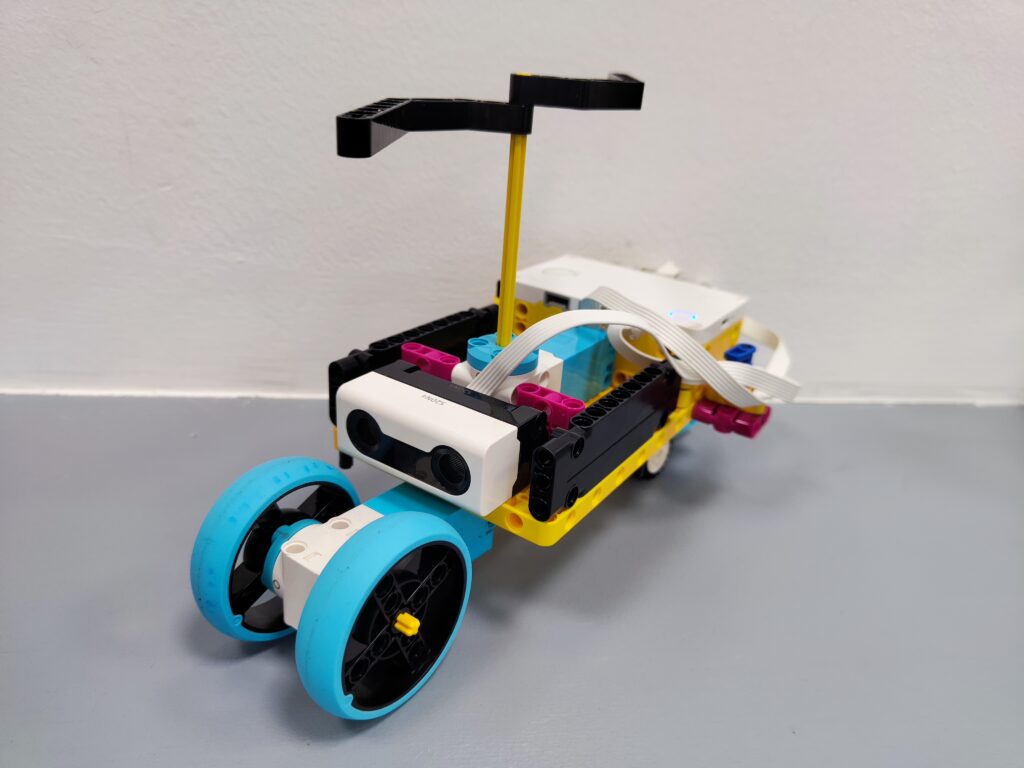
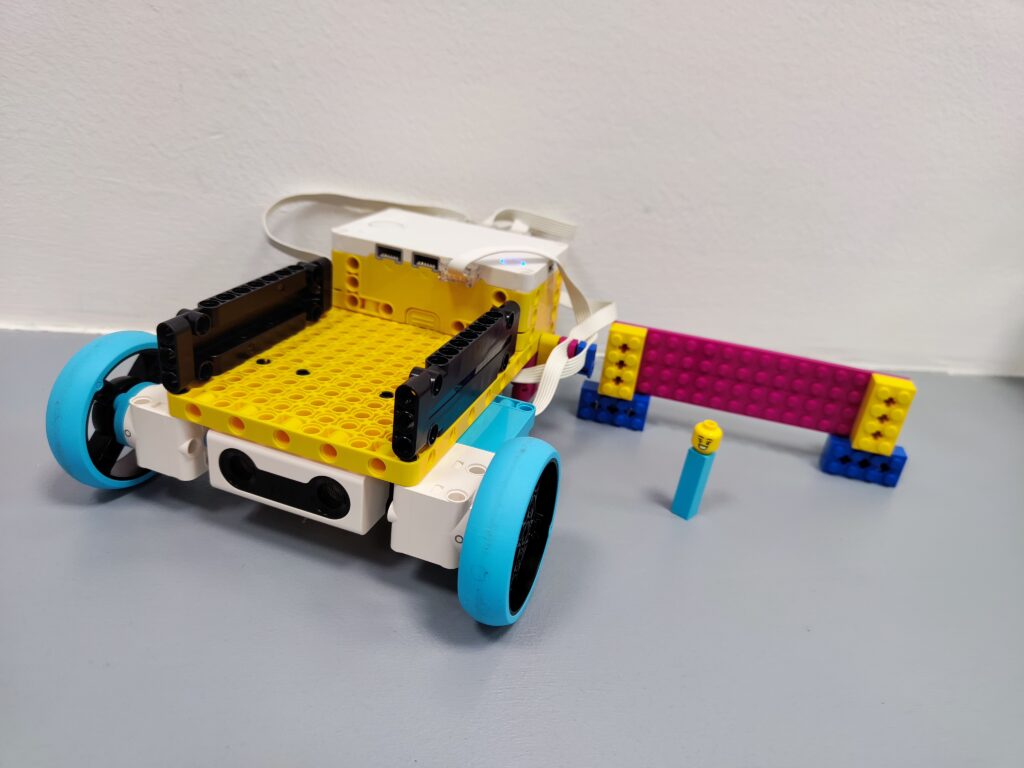
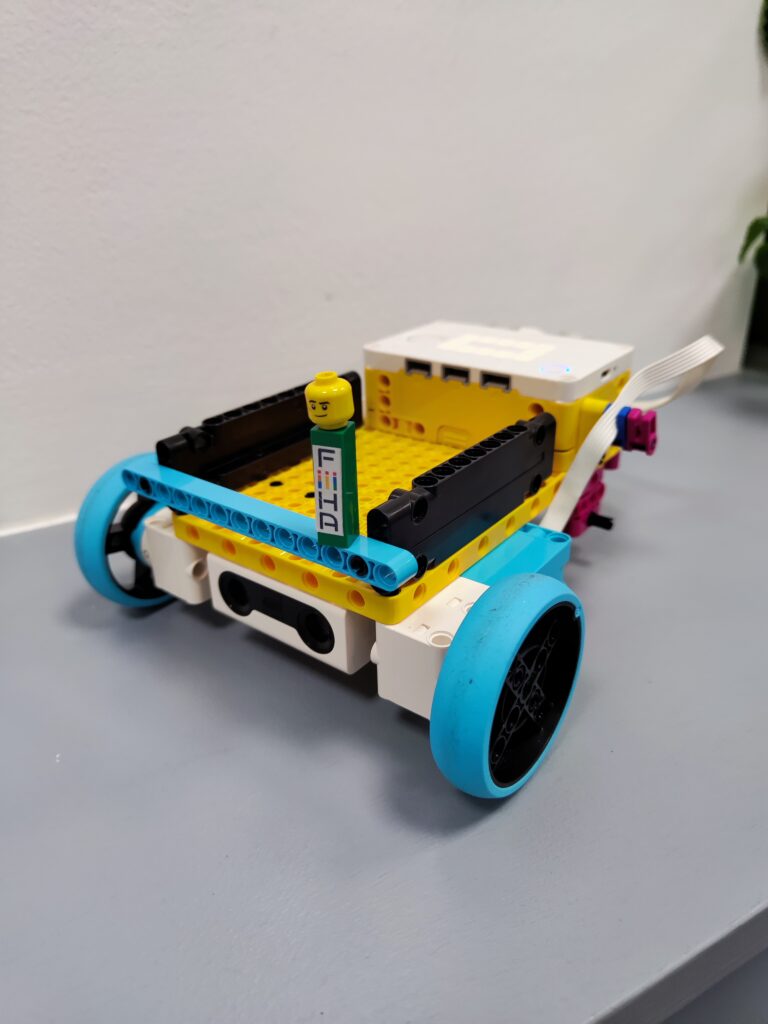
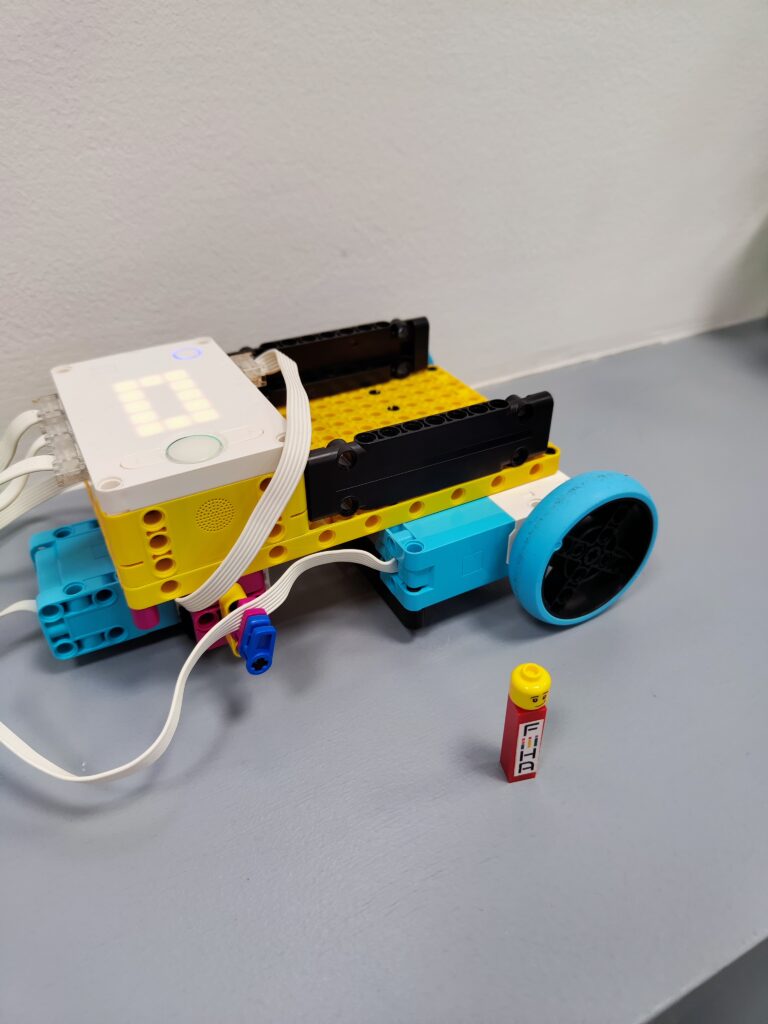
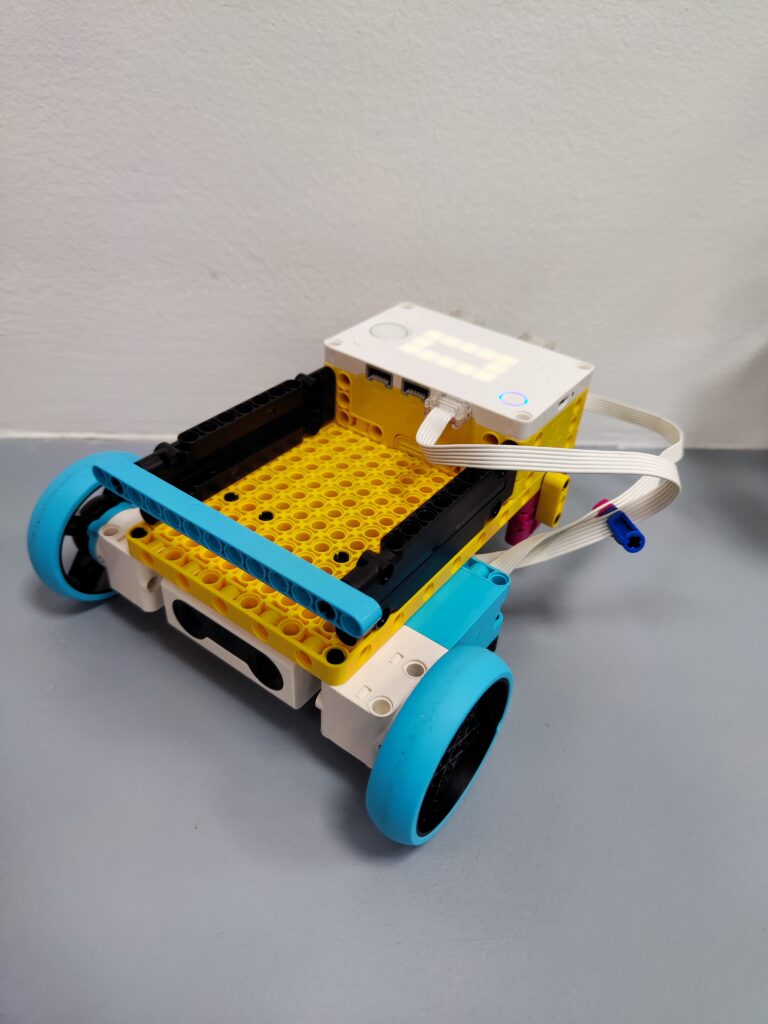
na dnešní lekci jsme si postavili robota–nakladač, který dokáže pomocí optického senzoru reagovat na překážky. Děti pracovaly jak na konstrukci, tak i na programování, a postupně získaly plnou kontrolu nad tím, jak se robot chová, když před sebou něco „uvidí“.
Konstruktéři dnes dostali tři postupné úkoly:
1️⃣ Zastavit před překážkou — robot musí rozeznat objekt před sebou a okamžitě zastavit.
2️⃣ Couvnout od překážky — po detekci překážky robot nejen zastaví, ale i ustoupí zpět do bezpečné vzdálenosti.
3️⃣ Objíždění překážky — nejnáročnější část, kde děti naprogramovaly robota tak, aby překážku aktivně objel a pokračoval dál.
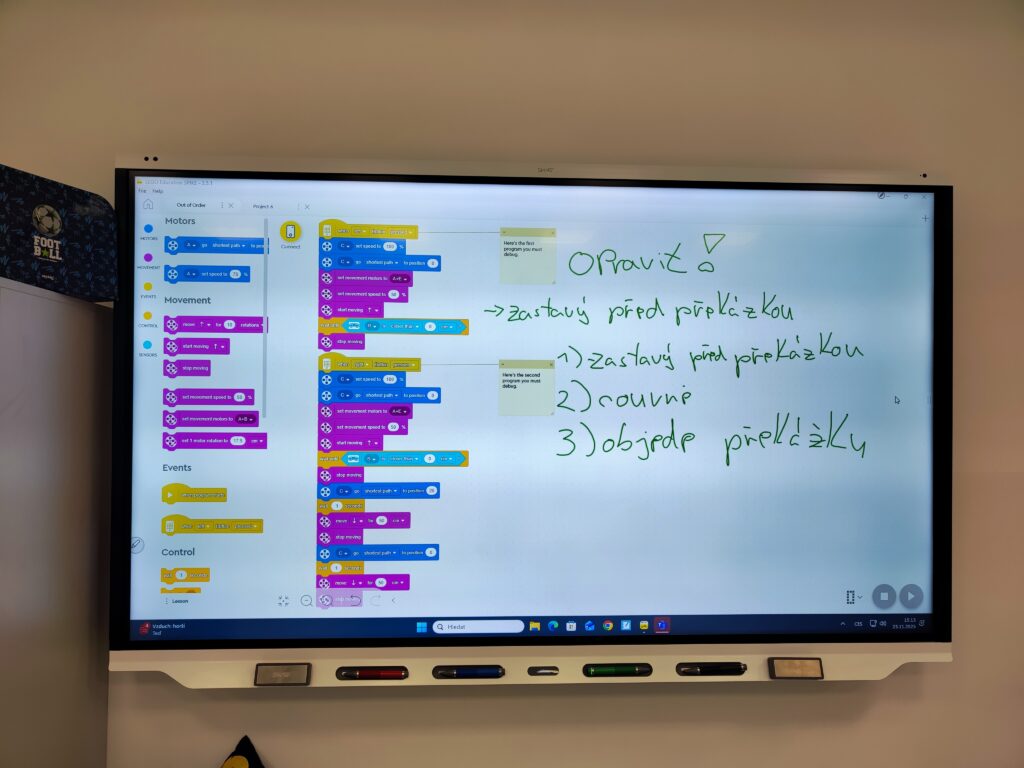
Děti dostaly také předpřipravený kód, který však nebyl úplně správný, takže ho musely samy opravit a doplnit. Například v prvním úkolu robot překážku sice zaznamenal, ale pořád do ní narážel, takže bylo nutné změnit podmínky i motorové příkazy tak, aby reagoval přesněji. Děti tak měly skvělou příležitost pochopit, jak fungují chyby v programu a jak je krok za krokem řešit.
Musím je moc pochválit — všechny tři úkoly zvládly výborně a na závěr lekce měly ještě možnost robota podle vlastní fantazie vylepšit a přeprogramovat.
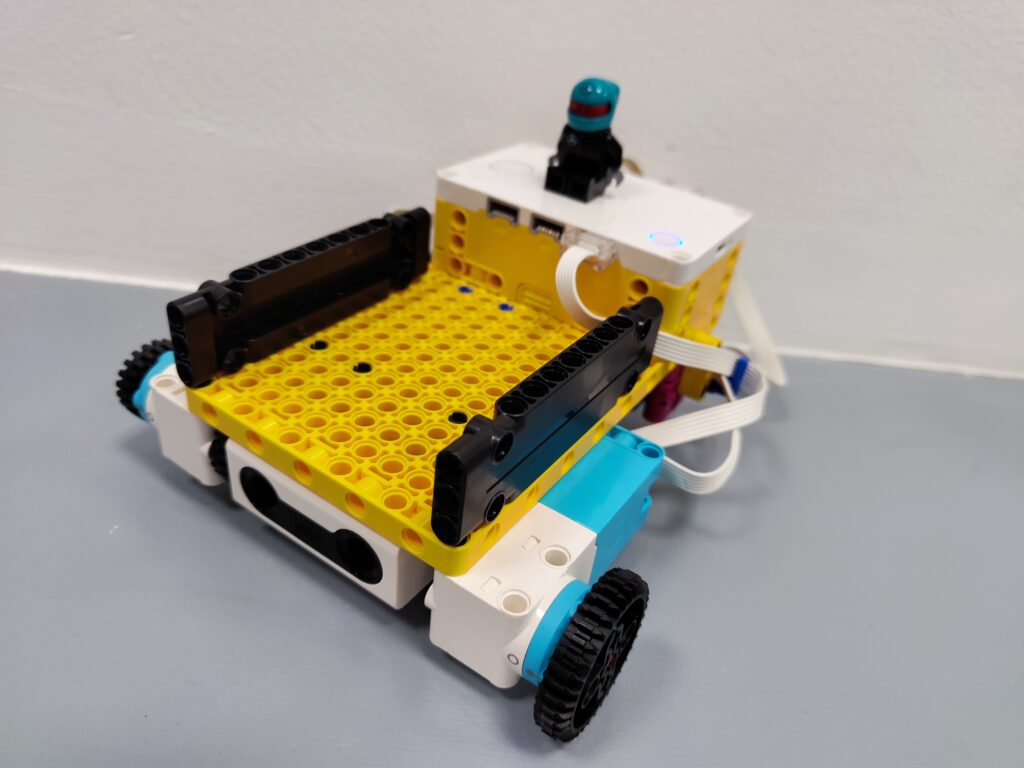
Přikládám také pár fotografií z dnešní výuky.
Hezký den
Martin Vincenc
lektor kroužku Lego® robotika
